BswM 是 ECU 内部的“模式决策与动作编排器”:它把来自 SWC、EcuM、ComM、CanSM、Dcm、NvM 等模块的离散状态或模式请求,转换成规则判断,并按确定顺序调用其他模块的控制接口。它解决的核心痛点不是“保存状态”,而是:
- 避免各 BSW 模块互相直接耦合形成网状依赖
- 把启动、休眠、通信控制、诊断抑制、NvM 存取等系统级策略集中配置
- 将“状态输入 → 条件判断 → 动作序列”固化为可生成、可审查的规则网络
因此,BswM 本质上更接近一个配置驱动的规则引擎和同步动作调度器,而不是拥有固定状态集合的传统有限状态机。
Mechanism
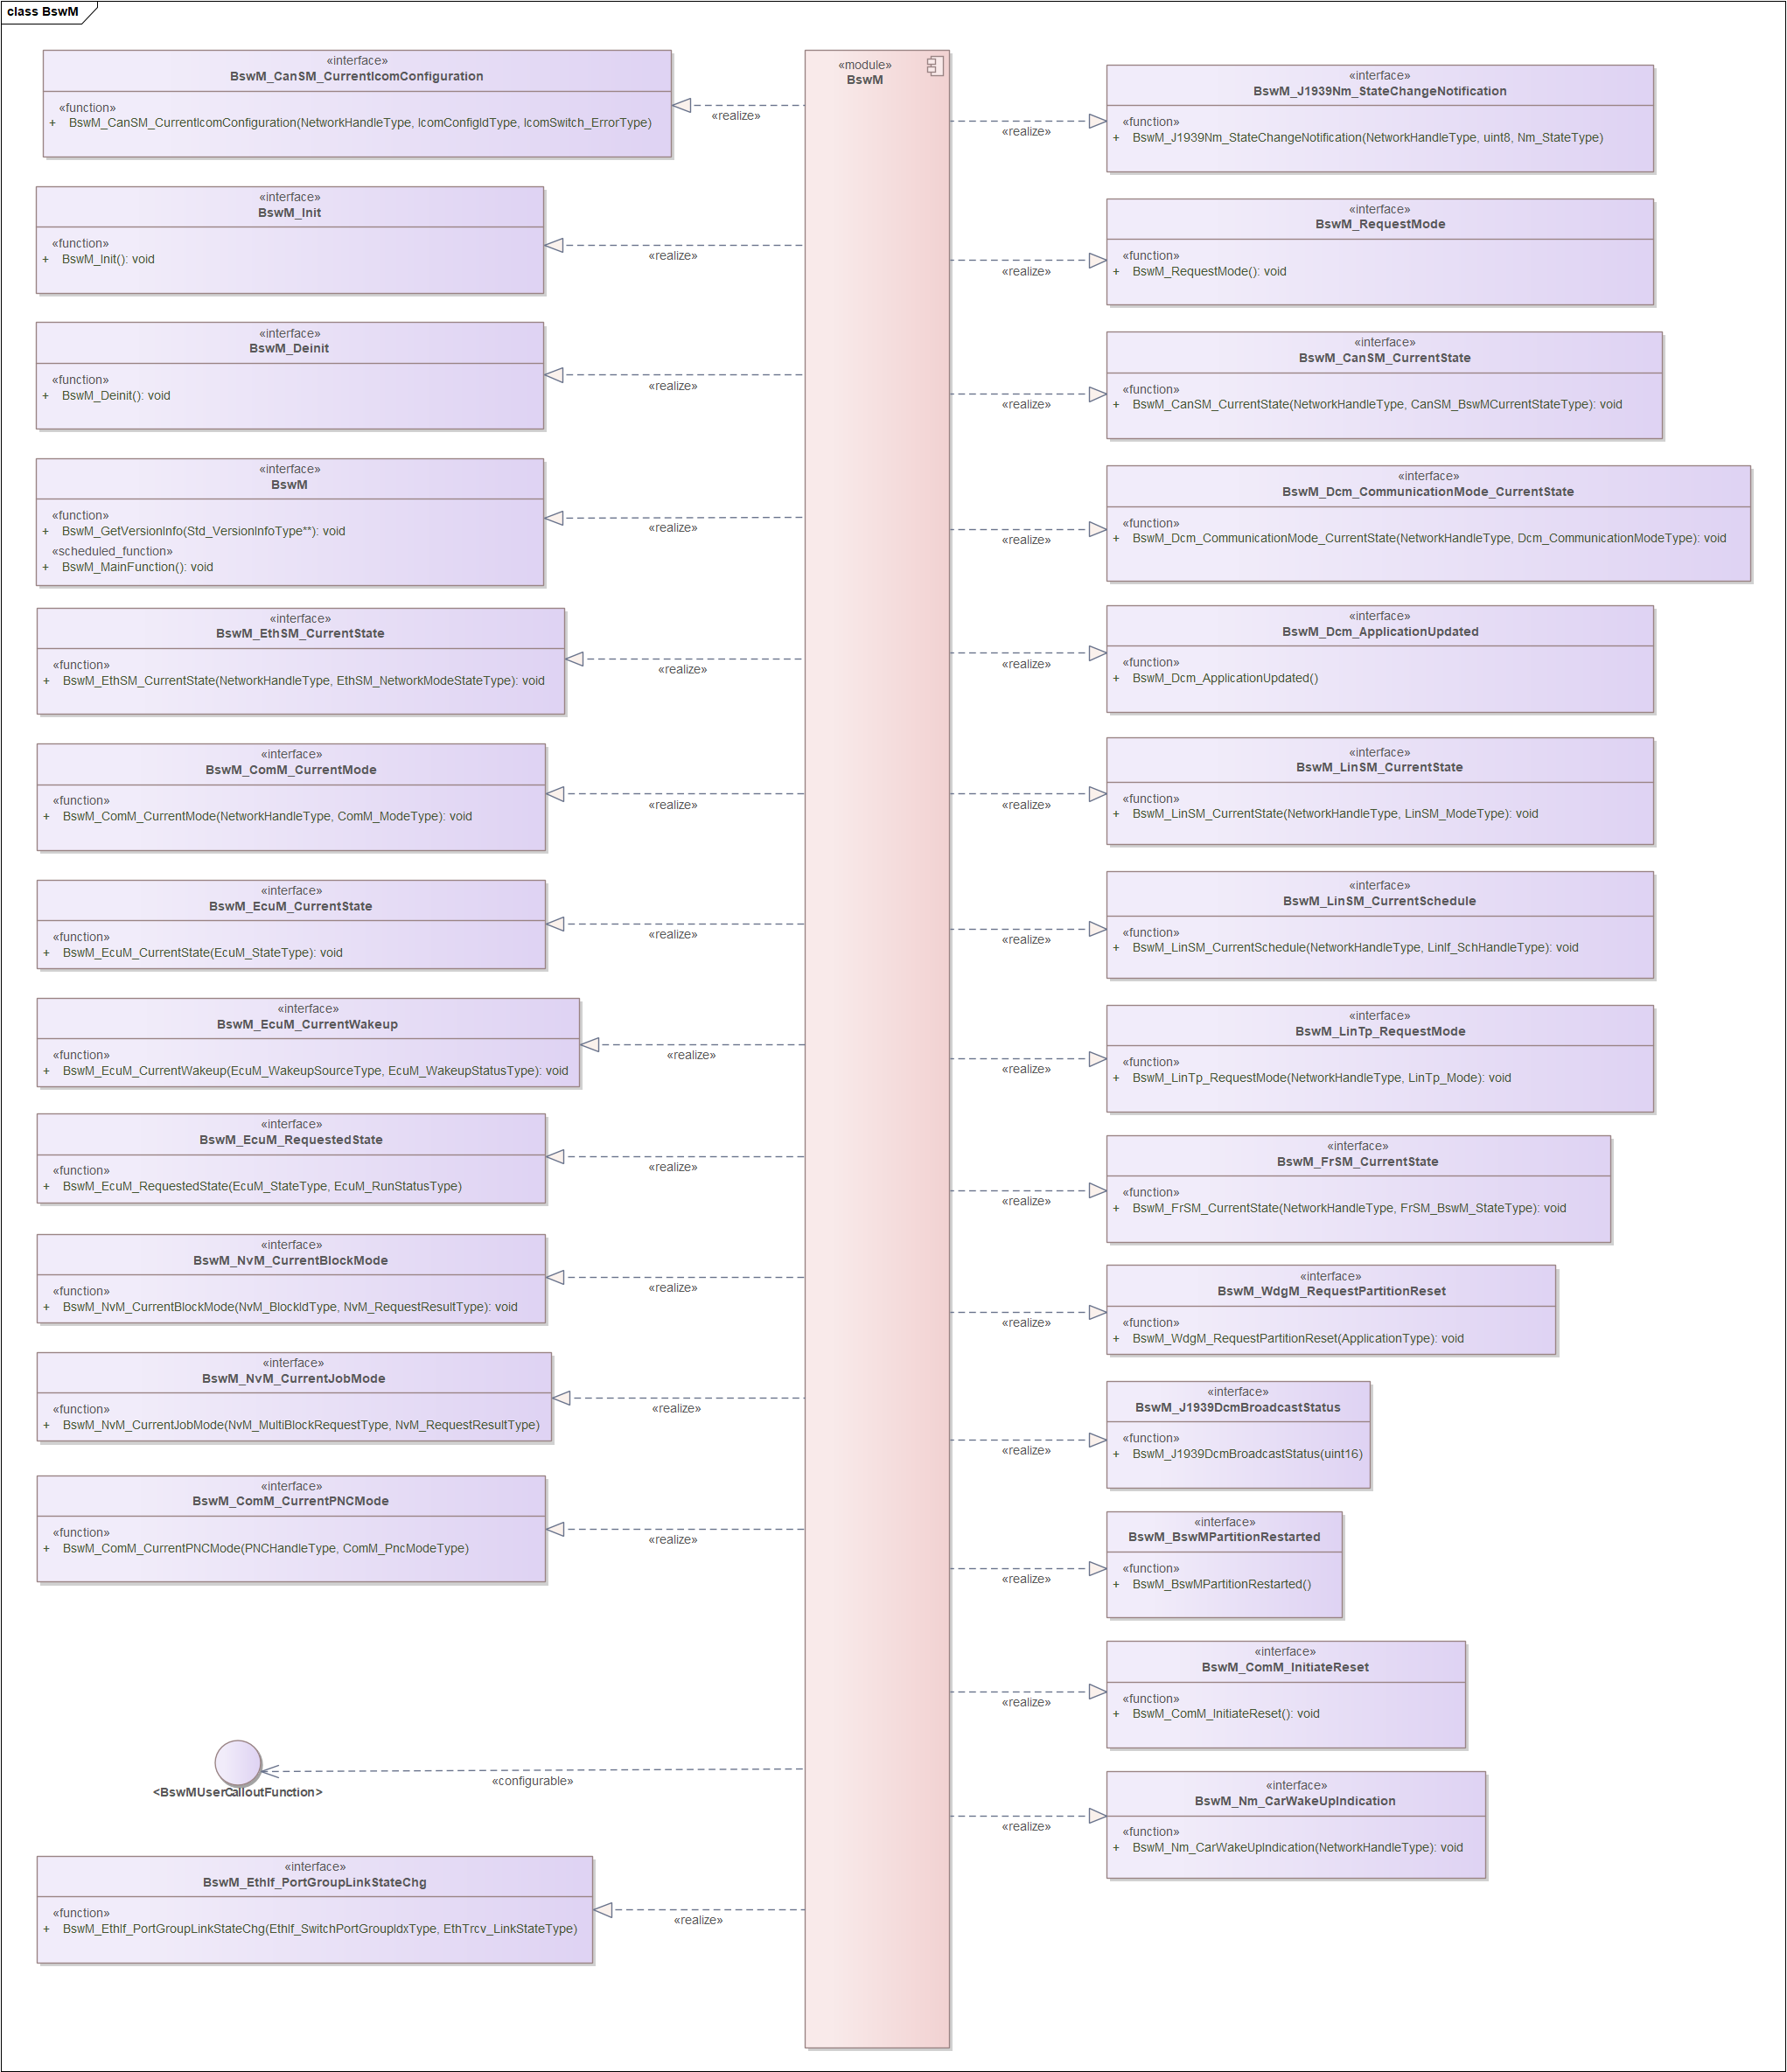
输入侧接口契约
BswM 把所有外部输入统一抽象为 BswMModeRequestPort。输入可能是“请求”,也可能只是“当前状态指示”,但进入规则引擎后处理方式相同。
| 上游模块 | 典型输入接口 | BswM 保存的信息 | 关键契约 |
|---|---|---|---|
| CanSM | BswM_CanSM_CurrentState() | 某 CAN Channel 当前模式,如 BUS-OFF | NetworkHandle 必须与 BswMCanSMChannelRef 映射一致 |
| ComM | BswM_ComM_CurrentMode() | Channel 的 NO/SILENT/FULL COM 状态 | 通道引用必须与 ComMChannel 一致 |
| EcuM | BswM_EcuM_CurrentState()、BswM_EcuM_CurrentWakeup() | ECU 状态及唤醒源状态 | 必须在 BswM 初始化后调用 |
| Dcm | BswM_Dcm_CommunicationMode_CurrentState() | UDS 0x28 导出的通信控制模式 | BswM 只负责执行通信控制,诊断合法性仍由 Dcm 判断 |
| NvM | BswM_NvM_CurrentJobMode()、BswM_NvM_CurrentBlockMode() | 多块作业或单块作业结果 | 这是异步 NvM 作业的完成状态输入,不是实际数据传输 |
| LinSM/LinTp | BswM_LinSM_CurrentState()、BswM_LinTp_RequestMode() | LIN 状态或诊断调度表需求 | Channel 与 Schedule 引用必须一致 |
| Sd | Client/EventGroup/EventHandler 状态通知接口 | SOME/IP-SD 服务和事件组状态 | HandleId 必须匹配 Sd 配置 |
| SWC/RTE | Rte_Read、Rte_Mode 或通用请求 | 应用模式输入 | 依赖 RTE 端口和数据类型映射 |
| 非标准请求方 | BswM_RequestMode() | requesting_user 对应的自定义模式 | 请求者 ID 必须匹配 BswMModeRequesterId |
- 上游接口多为同步、可重入的状态通知函数,但“接口同步”不代表系统级动作立即完成
- 对 Deferred 请求,接口通常只更新 BswM 内部镜像,真正仲裁在下一次
BswM_MainFunction()中发生 - 对 Immediate 请求,调用栈可能直接进入规则仲裁和 ActionList,因而接口最坏执行时间取决于整个动作链
输出侧接口契约
BswM 不直接操作总线控制器或 NVRAM 硬件,而是通过 Action 调用其他 BSW 模块的高层接口:
| 下游模块 | 典型动作/API | BswM 的责任边界 |
|---|---|---|
| Com | Com_IpduGroupControl()、Com_ReceptionDMControl() | 组织 I-PDU Group Vector,控制应用报文和 Deadline Monitoring |
| ComM | ComM_CommunicationAllowed()、ComM_RequestComMode() | 允许通信或请求用户通信模式 |
| Nm | Nm_EnableCommunication()、Nm_DisableCommunication() | 控制 NM 报文通信 |
| EcuM | EcuM_SelectShutdownTarget()、EcuM_GoDown()、EcuM_GoHalt()/GoPoll() | 选择并触发关机、复位或睡眠流程 |
| NvM | 常通过 BswMUserCallout 调用 NvM_ReadAll()、NvM_WriteAll() | 只发起异步作业,完成结果由 NvM 再通知回来 |
| LinSM | LinSM_ScheduleRequest() | 请求切换 LIN Schedule |
| Sd | Sd_ClientServiceSetState()、Sd_ServerServiceSetState() 等 | 控制服务实例或 EventGroup 状态 |
| RTE/SWC | Rte_Switch_<...>() | 向应用发布模式变化 |
| 用户代码 | BswMUserCalloutFunction | 扩展标准动作,但返回值在该实现中被忽略 |
| 边界原则:BswM 负责“决定调用什么、以什么顺序调用”,不负责保证被调模块最终成功。 |
内部数据组织
BswM 的配置关系可以抽象为六层:
- Mode Request Port
- 保存某个外部请求源的最新状态
- 决定采用 Immediate 还是 Deferred 仲裁
- Mode Condition
- 将一个请求源与目标值比较
- NeuSAR 主要支持
BSWM_EQUALS和BSWM_EQUALS_NOT
- Logical Expression
- 用
AND、OR、XOR、NAND组合多个条件或子表达式 - 手册明确指出表达式内部的计算顺序未定义,因此不应依赖 C 语言式短路或求值顺序
- 用
- Rule
- 引用一个逻辑表达式
- 根据 True/False 选择对应 ActionList
- 保存上次仲裁结果,用于判断是否发生边沿变化
- ActionList
- 定义有序动作序列
BSWM_CONDITION:每次规则评估都执行BSWM_TRIGGER:仅规则结果变化时执行
- Action
- 调用标准 BSW API、RTE Switch、用户 Callout,或者引用另一条 Rule
Interfaces
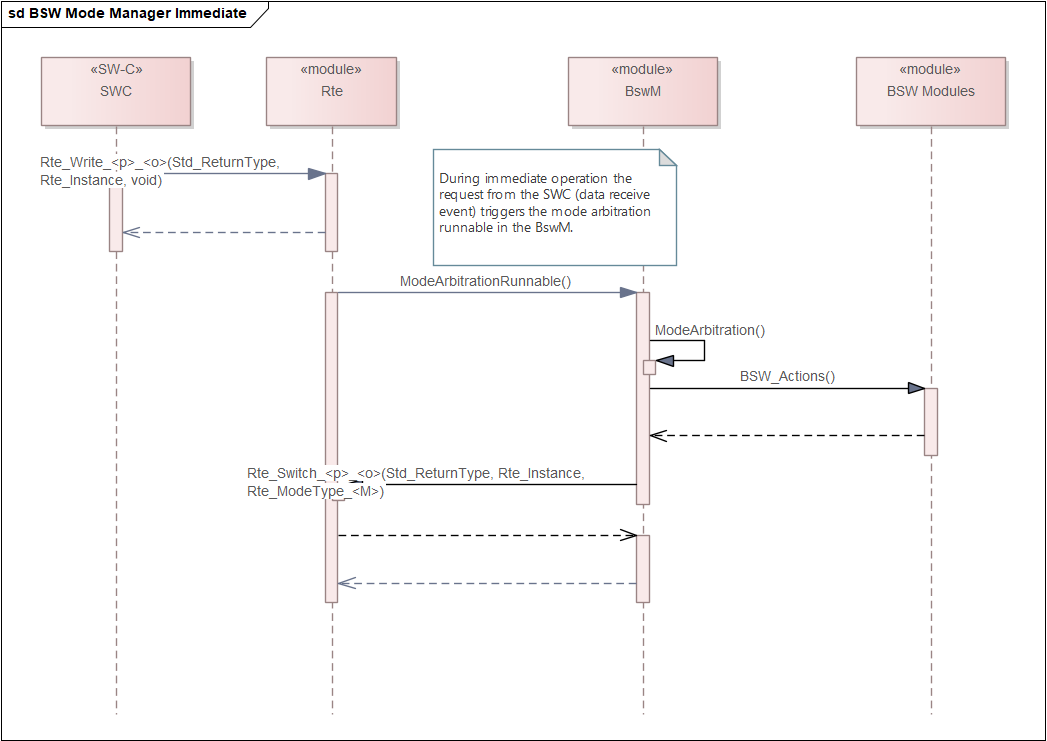
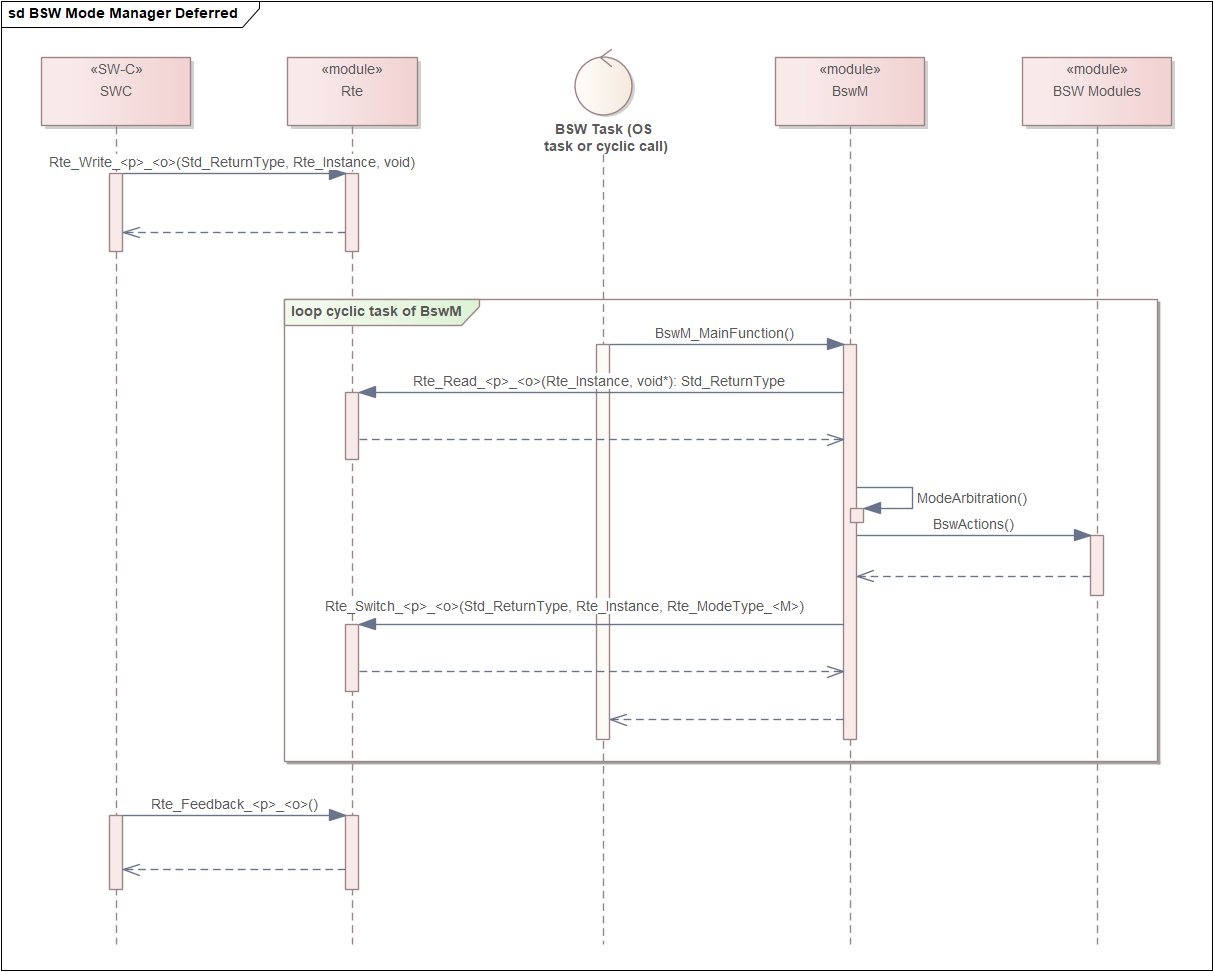
Immediate 与 Deferred 任务模型
Immediate 在请求方的当前调用上下文中完成“状态更新、规则仲裁和动作执行”。Deferred 的输入 API 仅更新状态镜像,规则仲裁和动作执行延迟到下一次 BswM_MainFunction()。
Immediate
Deferred
Sequence
启动初始化与 NvM ReadAll
sequenceDiagram
    autonumber
    participant EcuM
    participant OS
    participant BswM
    participant NvM
    participant MemIf
    participant RTE

    EcuM->>OS: StartOS()
    OS-->>EcuM: OS/SchM ready
    EcuM->>BswM: BswM_Init(NULL_PTR)

    BswM->>BswM: 初始化请求源状态
    BswM->>BswM: 初始化 Rule Previous Result
    BswM->>BswM: 执行 Init Arbitration

    alt 启动规则命中
        BswM->>NvM: NvM_ReadAll()
        Note over NvM: 异步请求,仅启动多块读取
        NvM->>MemIf: 逐块读取 NV 数据
        MemIf-->>NvM: 作业完成
        NvM->>BswM: BswM_NvM_CurrentJobMode(READ_ALL, result)
        BswM->>BswM: 保存 ReadAll 结果

        alt Deferred
            OS->>BswM: BswM_MainFunction()
        end

        BswM->>BswM: 仲裁 ReadAll 完成规则
        BswM->>RTE: Rte_Switch(...RUN...)
    end
架构关注点:
NvM_ReadAll()返回不代表 RAM Block 已经可用- 必须以
BswM_NvM_CurrentJobMode(NVM_READ_ALL, NVM_REQ_OK)或项目定义的可接受结果作为启动阶段放行条件 - 若规则仅接受
NVM_REQ_OK,则NVM_REQ_RESTORED_FROM_ROM是否允许进入 RUN 必须由项目策略明确 - 如果 ReadAll 失败后没有 FalseActionList 或故障降级路径,系统可能永远停留在初始化状态
Deferred 通信状态仲裁
sequenceDiagram
    autonumber
    participant CanSM
    participant BswM
    participant OS
    participant Com
    participant ComM
    participant RTE

    CanSM->>BswM: BswM_CanSM_CurrentState(CH0, FULL_COM)
    activate BswM
    BswM->>BswM: 校验初始化状态、Channel 和 Mode
    BswM->>BswM: 更新 CH0 状态镜像
    BswM-->>CanSM: return
    deactivate BswM

    Note over BswM: 请求源配置为 BSWM_DEFERRED

    OS->>BswM: BswM_MainFunction()
    activate BswM
    BswM->>BswM: 计算 ModeCondition
    BswM->>BswM: 计算 LogicalExpression
    BswM->>BswM: 更新 Rule Result

    alt Rule 由 False 变为 True
        BswM->>Com: Com_IpduGroupControl(enable vector, false)
        BswM->>ComM: ComM_CommunicationAllowed(CH0, TRUE)
        BswM->>RTE: Rte_Switch(...COMM_ACTIVE...)
    else Rule 保持 True 且 ActionList 为 TRIGGER
        Note over BswM: 不重复执行
    end
    deactivate BswM
UDS 0x28 通信控制
sequenceDiagram
    autonumber
    participant Tester
    participant Dcm
    participant BswM
    participant Com
    participant Nm

    Tester->>Dcm: UDS 0x28 CommunicationControl
    Dcm->>Dcm: 校验 Session/Security/SubFunction

    alt 请求合法
        Dcm->>BswM: BswM_Dcm_CommunicationMode_CurrentState(Channel, Mode)
        BswM->>BswM: 更新 Dcm Mode Request

        alt Deferred
            Note over BswM: 等待 BswM_MainFunction
        end

        BswM->>BswM: 仲裁诊断通信规则

        alt 禁止 Normal Communication
            BswM->>Com: Com_IpduGroupControl(disable Normal I-PDU groups)
            BswM->>Nm: Nm_DisableCommunication(Channel)
        else 恢复通信
            BswM->>Nm: Nm_EnableCommunication(Channel)
            BswM->>Com: Com_IpduGroupControl(enable Normal I-PDU groups)
        end

        Dcm-->>Tester: Positive Response
    else 请求非法
        Dcm-->>Tester: Negative Response
    end
禁用通信时通常应考虑:
- 停止应用报文
- 再禁止 NM 通信
恢复时可考虑:
- 恢复 NM
- 再恢复应用 I-PDU Group
但具体顺序取决于网络管理和诊断响应要求。BswM 不会自动推导安全顺序,ActionList 的配置顺序就是实际调用顺序。
下电 WriteAll 与失败处理
sequenceDiagram
    autonumber
    participant EcuM
    participant BswM
    participant NvM
    participant OS

    EcuM->>BswM: CurrentState(SHUTDOWN)
    BswM->>BswM: 仲裁 Shutdown Rule
    BswM->>NvM: NvM_WriteAll()
    Note over NvM: 异步写入

    loop NvM 周期处理
        OS->>NvM: NvM_MainFunction()
    end

    NvM->>BswM: BswM_NvM_CurrentJobMode(WRITE_ALL, result)

    alt result == NVM_REQ_OK
        BswM->>EcuM: EcuM_GoDown(UserId)
    else result == NOT_OK 或其他失败
        BswM->>BswM: 执行失败/降级规则
        Note over BswM,EcuM: NeuSAR BswM 不提供自动重试或超时机制
    end
BswM 只看见 NvM 报告的状态,不会自动实现:
- WriteAll 超时
- 自动重试次数
- 失败后强制下电
- 失败上报 Dem
- 关键块与非关键块差异化处理
这些需要通过 BswM Timer、OS Alarm、用户 Callout 或专门的 Shutdown Manager 设计。
Configuration
BswMRequestProcessing
取值:
BSWM_IMMEDIATEBSWM_DEFERRED
联动约束:
- Immediate 将整个 ActionList 的 WCET 加到请求方调用上下文
- Deferred 的最大仲裁延迟由
BswMMainFunctionPeriod和 OS Task 抖动决定 - 高频状态输入通常更适合 Deferred,因为多个变化可能在主函数前合并为最新状态
- Immediate 规则中的 Action 不应触发不可控的阻塞操作,也应避免经其他模块回调再次进入 BswM 形成环路
BswMMainFunctionPeriod
该值必须与调用 BswM_MainFunction() 的 OS Task 实际周期一致。
联动约束:
- 决定 Deferred 请求的响应上界
- 决定 BswM Timer 的时间基准和误差
- 决定周期性 ActionList 的执行频率
- 影响主函数单周期 CPU 峰值
- 实际 Task 周期与配置值不一致时,Timer 会快走或慢走
BswMActionListExecution
取值:
BSWM_CONDITIONBSWM_TRIGGER
联动约束:
CONDITION要求列表中所有动作可重复执行,或下游 API 明确支持重复请求TRIGGER与BswMRuleInitState联合决定第一次仲裁是否执行- 对 NvM ReadAll/WriteAll、EcuM GoDown、一次性 RTE Start 等动作,应特别警惕
CONDITION导致周期重复调用
推荐经验:
| 动作类型 | 推荐策略 |
|---|---|
| 设置型、幂等型动作 | 可考虑 CONDITION |
| 启动作业、切换状态、一次性通知 | 优先 TRIGGER |
| 明确要求持续刷新 | CONDITION,但必须核算周期调用成本 |